技术论文|基于智能仓储重载 AGV 运动控制系统研究与实现
来源: 科技学术派
|
作者: 科技学术派
|
发布时间: 1905天前
|
2197 次浏览
|
🔊 点击朗读正文
❚❚
▶
|
分享到:
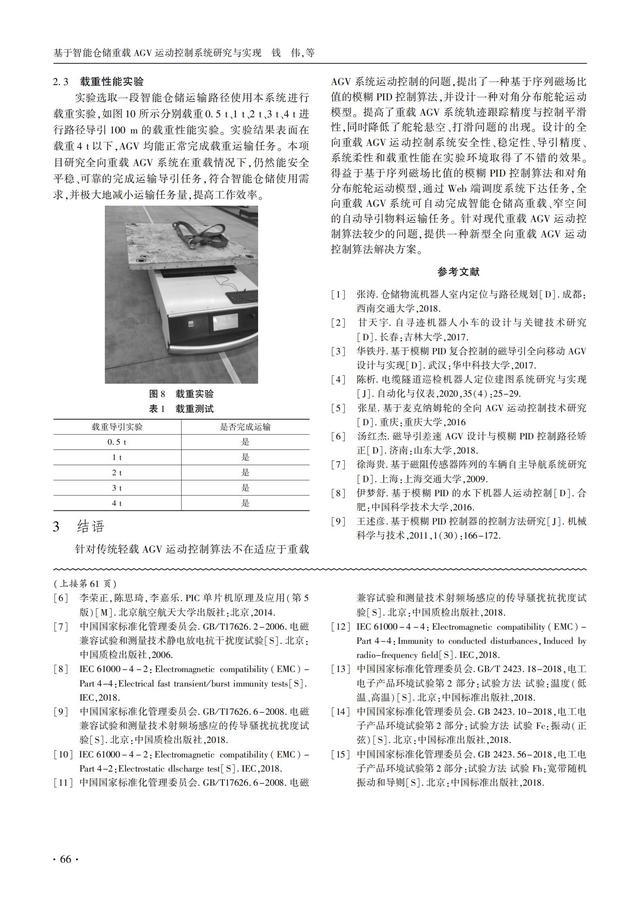
自动导引车(Automated Guided Vehicle,AGV)是智能仓储系统中的重要的组成部分。 然而当前 AGV 多 以轻载为主(1郾 5T 以下),无法满足重载情况需求。 由于重载 AGV 和轻载 AGV 控制系统在控制性能、安全性能需求 上均存在差异,适用于轻载 AGV 的运动控制方法无法满足重载 AGV 的要求。 为解决此问题,针对智能仓储可靠性 高、安全性高、载重性高的需求特点,设计一款实用型全向重载 AGV 运动控制系统。 系统以工业控制计算机为控制 核心,采用全向舵轮进行了运动学模型分析搭建和运动解算;并提出一种基于序列磁场比值的模糊 PID 控制器算法 实现轨迹跟踪。 为了验证提出算法在全向重载 AGV 运动控制系统中的安全性、可靠性与载重性能,使用此系统进行 实验验证,结果表明其安全性、可靠性、载重性能均可满足智能仓储运输使用需求。
自动导引车(Automated Guided Vehicle,AGV)是智能仓储系统中的重要的组成部分。 然而当前 AGV 多 以轻载为主(1郾 5T 以下),无法满足重载情况需求。 由于重载 AGV 和轻载 AGV 控制系统在控制性能、安全性能需求上均存在差异,适用于轻载 AGV的运动控制方法无法满足重载AGV 的要求。 为解决此问题,针对智能仓储可靠性高、安全性高、载重性高的需求特点,设计一款实用型全向重载 AGV 运动控制系统。 系统以工业控制计算机为控制 核心,采用全向舵轮进行了运动学模型分析搭建和运动解算;并提出一种基于序列磁场比值的模糊 PID 控制器算法 实现轨迹跟踪。 为了验证提出算法在全向重载 AGV 运动控制系统中的安全性、可靠性与载重性能,使用此系统进行 实验验证,结果表明其安全性、可靠性、载重性能均可满足智能仓储运输使用需求。